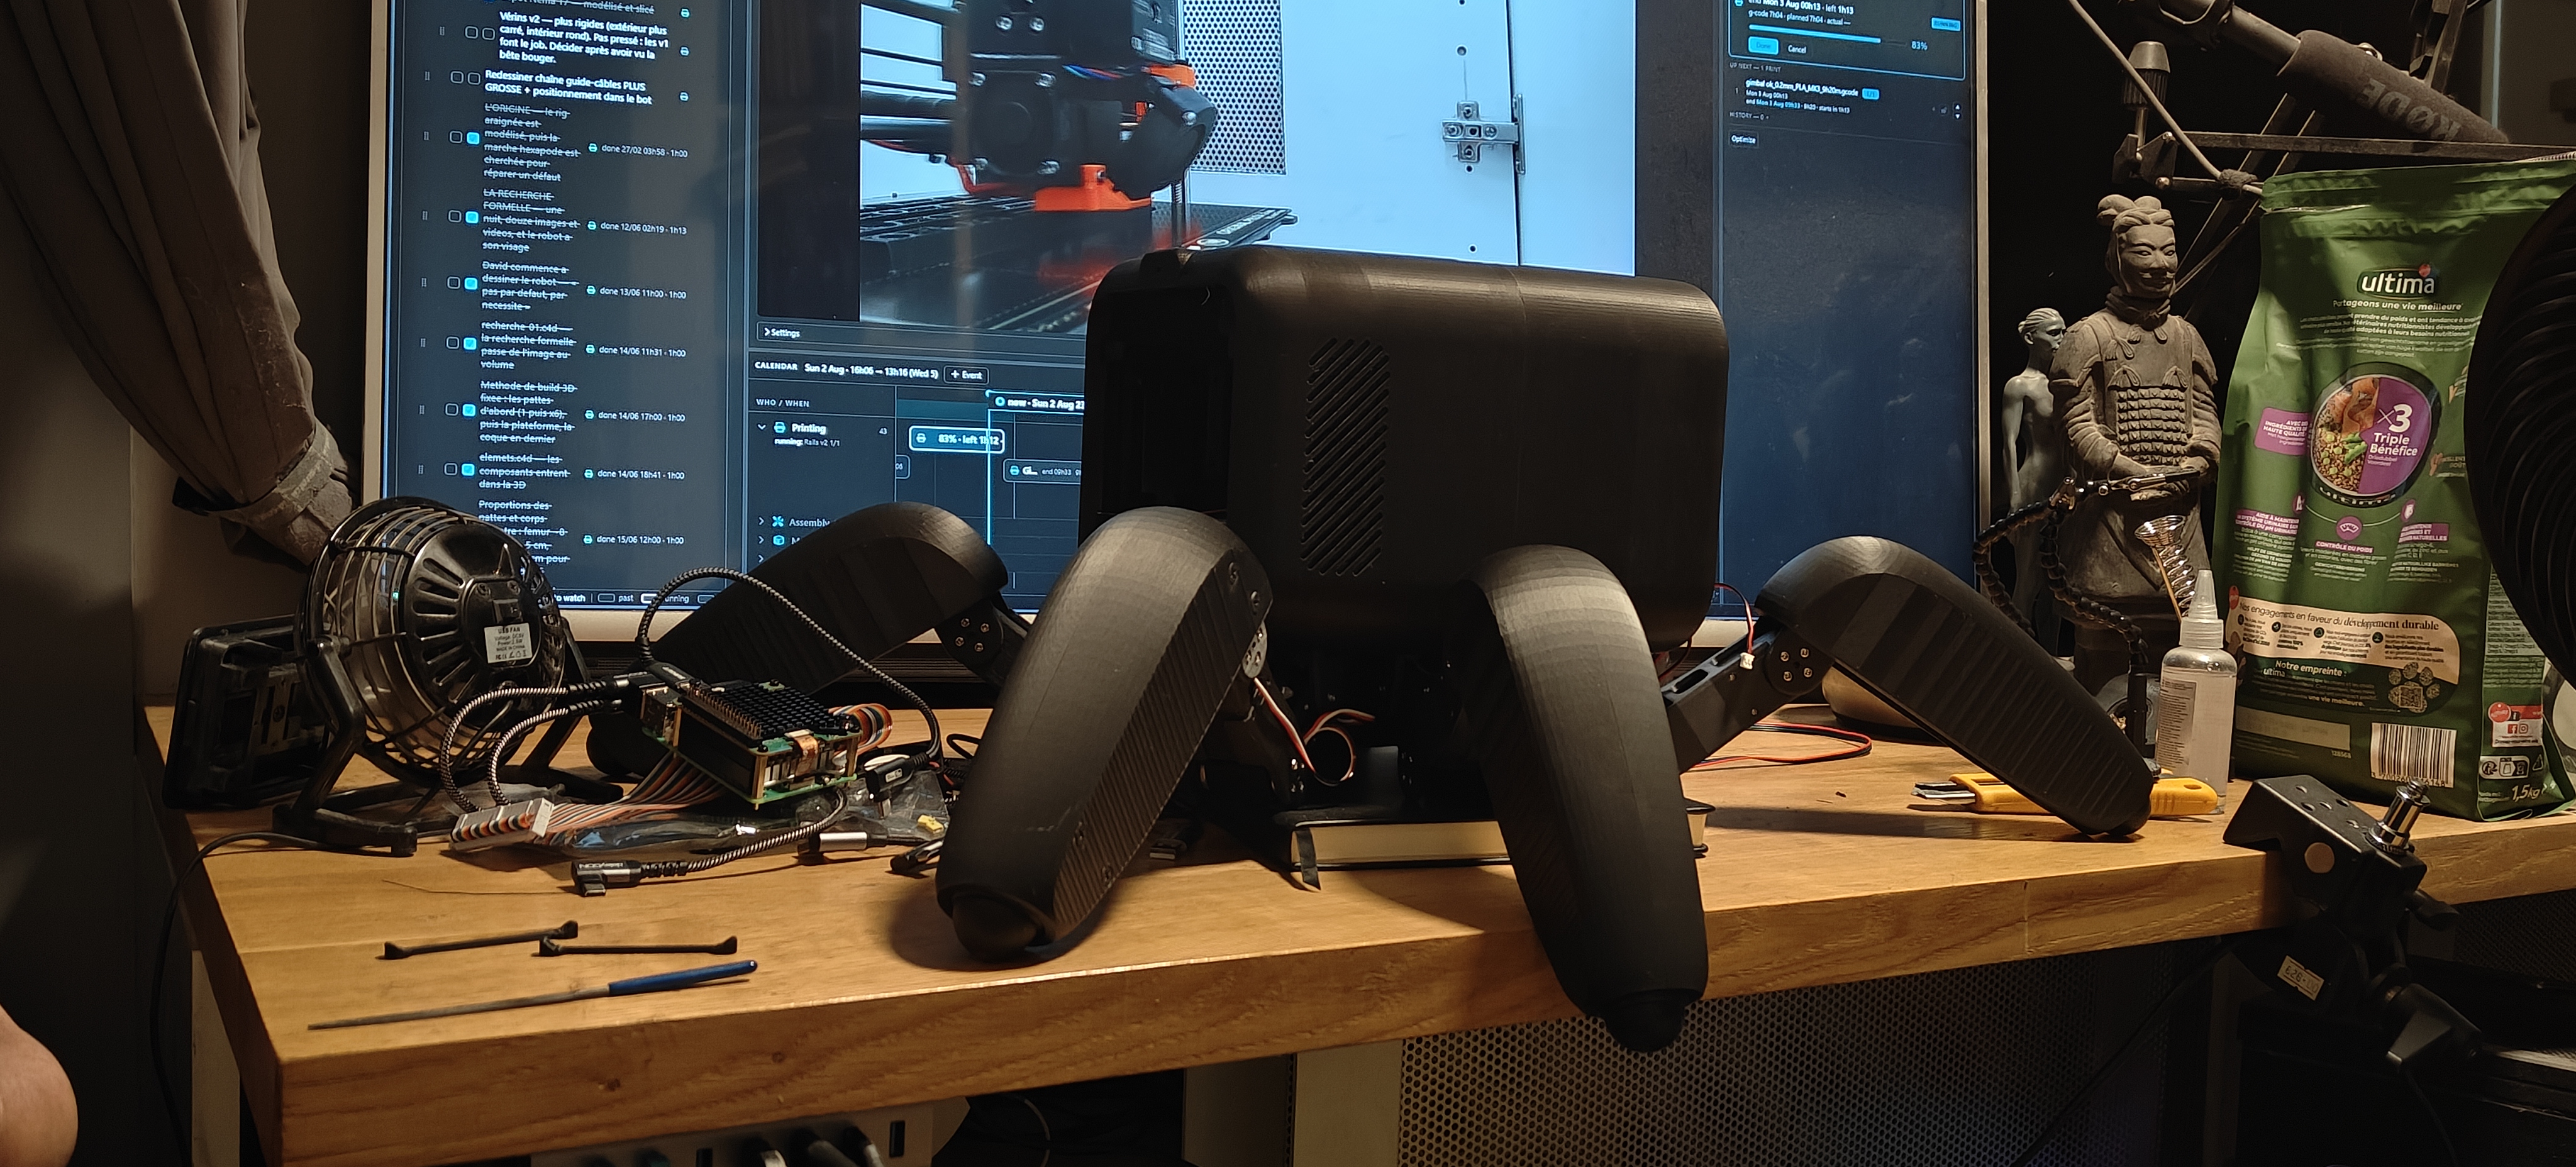
J'ai commencé par les pattes
Je n'avais jamais dessiné de mécanique de robot, donc j'ai commencé par la seule chose concrète que j'avais devant moi : les moteurs. Je pouvais les mesurer, les modéliser et construire autour. J'ai d'abord dessiné leurs supports, puis les articulations. Une patte s'est progressivement organisée en trois parties : coxa, fémur, tibia. Très vite, je me suis dit que tout ça allait devenir lourd et qu'il fallait éviter de demander aux moteurs de tout encaisser seuls. J'ai donc ajouté deux systèmes d'amortissement dès les premières esquisses : un sous le pied pour absorber les impacts au sol et éviter les gros « tac » à chaque pas, l'autre au niveau du coxa pour reprendre une partie des efforts transmis par la masse du corps. À ce moment-là, je ne savais évidemment pas encore à quel point cette décision allait devenir importante.
Mon niveau de connaissance en robotique était à peu près résumé par une erreur assez spectaculaire : quand je lisais « 30 kg·cm » sur la fiche d'un servo, mon cerveau retenait surtout « 30 kg ». Je n'avais pas encore compris à quel point le couple disponible dépendait du bras de levier. J'ai donc passé plusieurs semaines à dessiner un robot énorme en me disant que mes moteurs étaient largement assez puissants. Personne ne m'a arrêté, pas même les modèles avec lesquels je travaillais quotidiennement. Les vrais calculs sont venus beaucoup plus tard et ont montré que, sans la mécanique que j'avais dessinée presque instinctivement autour des ressorts, Echo aurait eu beaucoup plus de mal à simplement porter son propre corps. J'avais eu une bonne intuition avant de comprendre correctement le problème.
Une fois la géométrie générale de la patte définie, il fallait commencer à produire. Je ne pouvais pas attendre que le robot entier soit parfaitement dessiné : je devais pouvoir fabriquer chaque élément moi-même sur mon imprimante 3D, vérifier qu'il se monte réellement, puis continuer à concevoir autour de ce qui existait déjà. J'ai lancé les premières pièces d'une patte pour contrôler les dimensions et les articulations, puis les six pattes, la plateforme et progressivement le reste du corps. Pendant environ trois semaines, l'imprimante a tourné presque vingt-quatre heures sur vingt-quatre, sept jours sur sept. Je dessinais pendant qu'elle imprimait, et chaque pièce terminée réduisait un peu plus ma liberté pour la suivante.
Cette contrainte a complètement changé ma façon de travailler. Une décision imprimée devenait presque immédiatement une contrainte mécanique pour tout ce qui venait après. Il fallait que ce soit assez léger, assez solide, esthétique, montable, démontable, que les fils puissent réellement passer et que chaque pièce tienne sur mon plateau d'impression. J'ai même développé un petit système de planning pour organiser la production autour de mes horaires : gros prints la nuit ou pendant mes absences, petites pièces le soir, avec suffisamment de marge pour dormir de temps en temps. Mon planning personnel, mon imprimante et la conception mécanique sont devenus les trois parties d'un même pipeline.
Le robot s'est construit de cette manière, de l'extérieur vers l'intérieur et du déjà réel vers ce qui restait à inventer. J'ai figé la coque pour connaître mon volume disponible, puis dessiné le tiroir, la tête et les structures internes en redessinant au fur et à mesure les composants nécessaires pour les intégrer réellement. Et j'ai beaucoup supprimé. Un second écran sur le dos paraissait intéressant sur le papier ; en réalité il ajoutait du poids et ne servait presque à rien. Douze capteurs ToF semblaient donner une perception incroyable ; avec la caméra, le radar, un capteur frontal et surtout le retour des moteurs, une grande partie devenait redondante. Plus le robot devenait concret, plus je retirais ce qui ne justifiait pas son poids, son câblage ou sa complexité.
La seule pièce que j'ai dû reprendre complètement a été l'axe de rotation du coxa. La première version était trop fragile et je savais qu'elle finirait par casser. Je l'ai renforcée et découpée en plusieurs éléments pour pouvoir choisir des orientations d'impression différentes et placer la matière dans le sens des efforts. C'est typiquement le genre de chose que je n'aurais même pas su formuler quelques semaines auparavant. À force de devoir résoudre des problèmes très concrets, j'apprenais juste ce qu'il fallait pour résoudre le suivant.
J'ai terminé la modélisation générale il y a quelques jours et, si je recommençais aujourd'hui, je redessinerais probablement une bonne partie du robot. Beaucoup de pièces ont été conçues dans l'urgence parce qu'il fallait absolument qu'elles soient imprimées à temps pour pouvoir tout assembler pendant mes vacances. Pourtant, presque tout ce que j'ai dessiné est aujourd'hui monté, une grande partie est déjà câblée et l'ensemble tient réellement debout. Pour un premier objet mécanique de cette complexité, conçu pendant que je découvrais les règles qui auraient normalement dû précéder sa conception, c'est déjà un résultat qui me surprend moi-même.
La mécanique avait commencé par une question assez naïve : comment je fais tenir trois moteurs dans une patte ? Quelques semaines plus tard, j'avais six pattes, un corps complet et une nouvelle série de problèmes que je connaissais encore moins.
Il fallait maintenant alimenter tout ça sans rien faire brûler.